
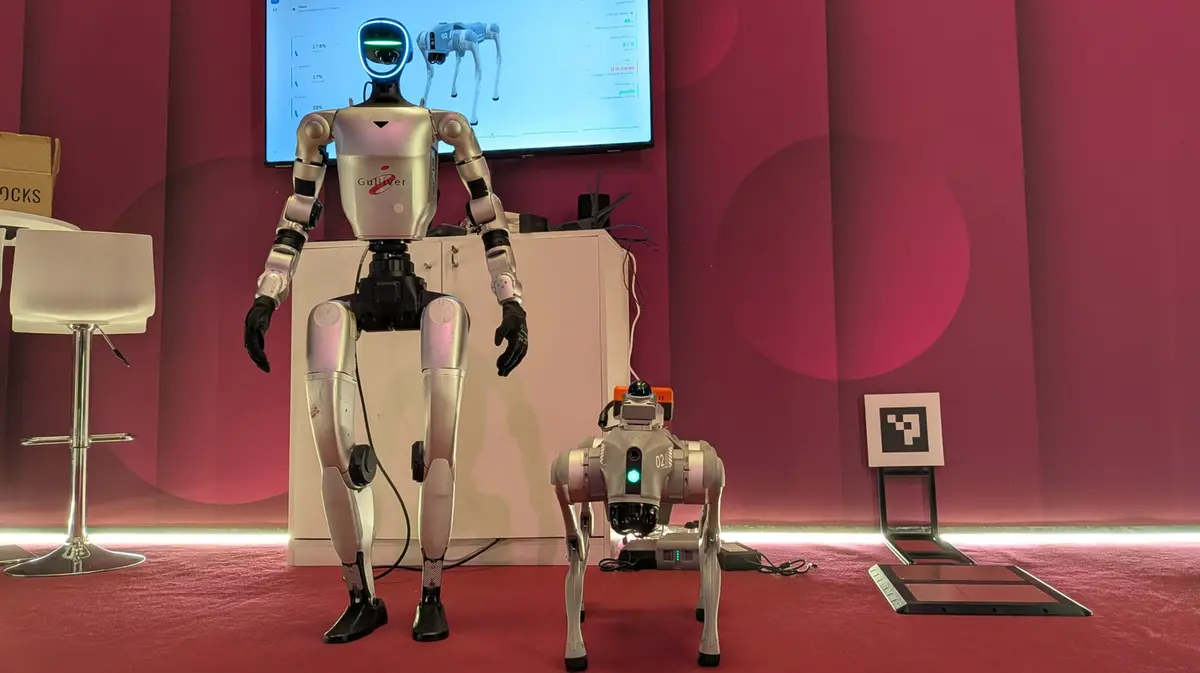
In via Orzinuovi a Brescia – dove trovano sede alcune tra le maggiori realtà lombarde che sviluppano tecnologie legate alla robotica e all’intelligenza artificiale – da mesi si lavora, giorno e notte, alla progettazione e all’allenamento di umanoidi e quadrupedi.
Nella sede di Gulliver – la software house fondata nel 2000 da Giuseppe Capoferri insieme ad altri tre soci – una schiera di giovani ingegneri stanno insegnando alle macchine a muoversi, manipolare oggetti, orientarsi negli ambienti e svolgere attività che non sono comprese nelle «istruzioni di fabbrica». L’obiettivo è ambizioso: costruire un sistema che renda queste capacità trasferibili da un robot all’altro, superando la dipendenza dal singolo produttore cinese e non solo.
«Cerchiamo di fare apprendere i movimenti o le azioni al robot», spiega Stefano Capoferri, amministratore delegato di Gulliver. «Quando esce dalla fabbrica svolge azioni basiche: cammina, saluta, balla. Ma non sa avvitare una lampada o piegare un panno».
Allenamento e appprendimento
Il principio è simile a quello dell’apprendimento umano, ma trasferito in un ambiente digitale. Prima di far compiere una determinata azione al robot fisico, Gulliver la sperimenta attraverso software di simulazione. Il movimento viene ripetuto migliaia di volte, correggendo progressivamente gli errori. «La prima volta prenderà la lampadina e gli cade, la seconda riesce ad avvitarla per due giri, e così via», racconta Capoferri. «Per far apprendere queste attività devi riprovare i test migliaia di volte con il simulatore».
In via Orzinuovi gli ingegneri lavorano su due fronti: da una parte la manipolazione, cioè la capacità di utilizzare braccia e mani, fondamentale per gli umanoidi; dall’altra la locomozione, la capacità di muoversi nell’ambiente, particolarmente importante per i quadrupedi. «Sanno camminare su una strada liscia asfaltata; ma per camminare su un terreno accidentato o in salita con pendenze particolari, serve training».
Cuore del progetto è il «Payload», una piattaforma progettata da Gulliver in grado di garantire la sicurezza dei dati inseriti nella macchina. «Il vantaggio qual è? Gli addestramenti vari, una volta che noi li mettiamo sul payload, possiamo poi trasferirli ad altri robot».
L’ambizione è arrivare a gestire una flotta eterogenea di robot. Il vantaggio non è soltanto operativo. Il payload può diventare anche il punto di controllo dei dati. «La piattaforma è l’unica cosa che comunica dati all’esterno del robot», spiega Capoferri. «Mappe ed operazioni da effettuare sono salvate sul nostro payload, garantendo la massima sicurezza per la gestione del dato».
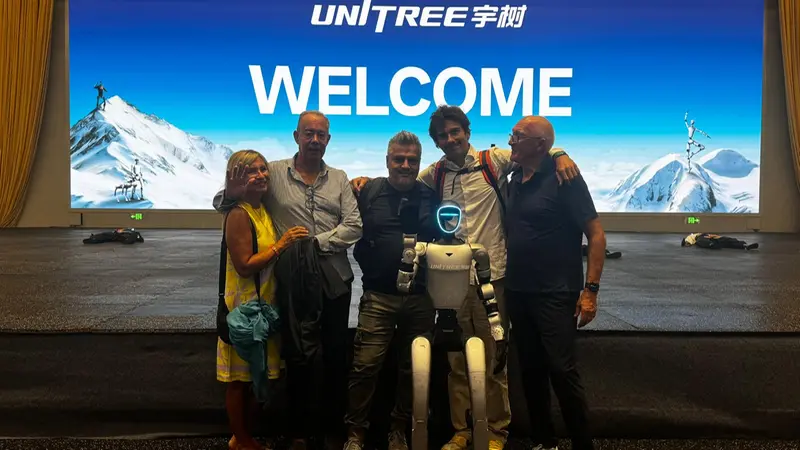
Sistemi di visione, gli occhi del robot
Ma la ricerca non si ferma al movimento. Gulliver sta guardando anche ai VLA, Vision Language Action, una tecnologia che combina visione, linguaggio e azione. L’idea è portare nel mondo fisico un paradigma simile a quello dei sistemi conversazionali: invece di limitarsi a rispondere a un comando, l’intelligenza artificiale lo traduce in una sequenza di azioni. Anche qui, però, l’addestramento resta decisivo. Un modello VLA può comprendere un’istruzione generica, ma non necessariamente sa montare uno specifico componente industriale. «Quella parte rientra nel campo dell’addestramento».
La scelta di Gulliver nasce dalla sua stessa storia. «Gulliver è una software house», ricorda Capoferri. Fondata nel 2000, l’azienda ha costruito negli anni piattaforme e prodotti per logistica e trasporti, forza vendita, ticketing e altri processi aziendali. Ora porta quel modello nella robotica. «Siamo una software house e partiamo con un vantaggio – spiega Capoferri –. Per noi è più facile andare sul mondo della robotica, mentre per un’azienda di robotica tradizionale entrare nel mondo della Physical AI è molto più complesso».
La strategia è trasformare il lavoro di ricerca in prodotti replicabili. «Robot as a service», facilmente replicabili sul mercato. Il progetto prevede la creazione di un «cervello per la vigilanza, uno per il magazzino, per l’hospitality, per la gestione del piazzale». Il robot, dunque, è solo la parte visibile. La vera scommessa è costruire ciò che sta dietro: un’intelligenza, un sistema di controllo e una piattaforma capaci di rendere la macchina più autonoma, interoperabile e utile alle imprese.